PhoneBot UCLA: Robot Humanoid dari Android Bekas
Peneliti UCLA mengembangkan PhoneBot, robot humanoid open source yang memanfaatkan ponsel Android sebagai kamera dan pengendali. Biaya perangkat kerasnya sekitar Rp6 jutaan, belum termasuk ponsel.
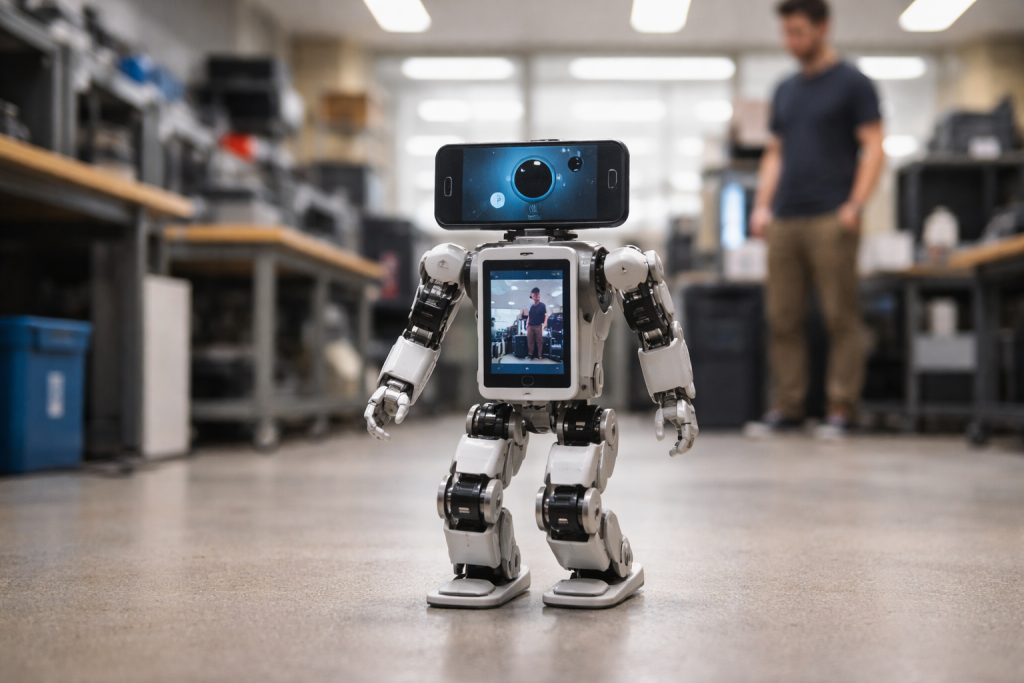
Peneliti University of California, Los Angeles (UCLA) mengembangkan PhoneBot, robot humanoid mungil yang memakai ponsel Android sebagai pusat penglihatan dan pengendali gerak. Platform robotik open source ini membutuhkan biaya perangkat keras sekitar US$400 atau setara Rp6 jutaan, belum termasuk ponsel yang digunakan.
PhoneBot dirancang untuk menekan ongkos riset robot humanoid. Kamera dan sensor gerak yang biasanya menjadi komponen khusus digantikan oleh perangkat bawaan ponsel, sehingga peneliti dapat memanfaatkan telepon Android murah maupun model lama.
Robot ini memiliki tinggi 483 milimeter dan berat 1,8 kilogram. Gerak kedua kaki serta torso dikendalikan oleh 13 motor servo. Di bagian atasnya, ponsel terpasang sebagai kamera sekaligus perangkat untuk menjalankan aplikasi pengendali.
Peran ponsel Android dalam PhoneBot
Kamera ponsel digunakan untuk melacak orang di sekitar robot. Sementara itu, inertial measurement unit (IMU) bawaan menyediakan informasi gerak yang membantu PhoneBot menjaga keseimbangan dan menjalankan pola berjalan yang telah dipelajari.
Aplikasi pada ponsel menjalankan locomotion policy menggunakan TensorFlow Lite. Kamera juga mendukung deteksi orang, estimasi pose, dan sejumlah fungsi persepsi lain. Dengan mengandalkan perangkat yang sudah tersedia di ponsel, tim tidak perlu memasang kamera dan sensor gerak khusus yang dapat menambah biaya.
Meski demikian, ponsel bukan satu-satunya komputer di dalam sistem. Sebuah komputer terpisah di tubuh robot menangani komunikasi dengan motor, menerima perintah nirkabel dari ponsel melalui Wi-Fi, lalu menerjemahkannya menjadi gerakan sendi.
PhoneBot mempunyai enam sendi aktif pada setiap kaki, meliputi pinggul, lutut, dan pergelangan kaki. Satu sendi tambahan memutar torso sekaligus ponsel yang terpasang di atasnya. Susunan ini memungkinkan kamera diarahkan ke seseorang tanpa mengharuskan seluruh tubuh robot ikut berputar.
Robot belajar berjalan lewat simulasi
Tim UCLA melatih pengendali berjalan PhoneBot melalui reinforcement learning di lingkungan simulasi. Sistem memberi imbalan untuk gerakan yang diinginkan, sekaligus menghukum postur tidak stabil dan beban motor yang berlebihan.
Pada tahap awal, pola berjalan robot belum rapi. PhoneBot cenderung menghasilkan langkah yang tidak rata dan terlalu bergantung pada satu kaki. Untuk memperbaikinya, peneliti memasukkan sampel latihan yang dicerminkan, sehingga gerakan kaki kiri dan kanan dipelajari sebagai pasangan yang bersesuaian.
Hasil pengujian menunjukkan metode tersebut meningkatkan kesimetrisan tanpa memerlukan tambahan simulasi fisika. Dalam lima sesi pelatihan independen, error simetri sudut sendi turun dari 0,254 radian menjadi 0,003 radian pada evaluasi lanjutan. Ketidakseimbangan torsi kiri-kanan juga menyusut dari 0,205 menjadi 0,034, sedangkan ketidakseimbangan daya mekanis turun dari 0,339 menjadi 0,040.
Para peneliti menguji empat ponsel Android, termasuk Honor 9 yang dirilis pada 2017 serta tiga perangkat murah dengan harga sekitar US$50 hingga US$80. Keempatnya dapat menjalankan fungsi inti aplikasi, seperti penginderaan gerak, kontrol berjalan, deteksi visual, dan interaksi dengan manusia. Namun, fitur yang tersedia berbeda-beda menurut model ponsel.
PhoneBot masih punya batasan
Dalam demonstrasi fisik, robot dapat berjalan, bangkit dari posisi tengkurap, serta mengarahkan kamera ponsel ke orang tanpa terus-menerus memutar kaki. Pengujian itu memperlihatkan bahwa ponsel kelas bawah pun masih mampu mendukung fungsi utama PhoneBot.
Namun, kemampuan robot belum lepas dari keterbatasan perangkat keras. Servo berdaya rendah membatasi beban yang dapat dibawa dan jenis gerakan dinamis yang bisa dilakukan secara andal. Pengendali berjalan saat ini juga baru dilatih untuk permukaan datar, sementara PhoneBot belum memiliki lengan untuk memanipulasi benda.
Karena itu, kemampuan bergerak di medan tidak rata masih menjadi persoalan yang belum terselesaikan. Batasan tersebut sekaligus menunjukkan bahwa biaya rendah belum otomatis membuat robot dapat beroperasi di berbagai kondisi.
Proyek PhoneBot dibuka sebagai platform open source agar peneliti lain dapat mereproduksi robot, mengubah komponennya, dan mengeksplorasi penggunaan ponsel pintar dalam robotika. Risetnya dipublikasikan di arXiv, repositori daring untuk makalah ilmiah yang dapat dibagikan sebelum atau bersamaan dengan publikasi resmi melalui proses peer review.
Pemanfaatan ponsel bekas sebagai bagian penting robot membuka peluang eksperimen dengan perangkat yang lebih mudah dijangkau. Pengembangan berikutnya perlu menjawab tantangan keseimbangan, daya motor, dan medan yang lebih beragam agar platform murah ini dapat diuji dalam situasi yang lebih luas.